

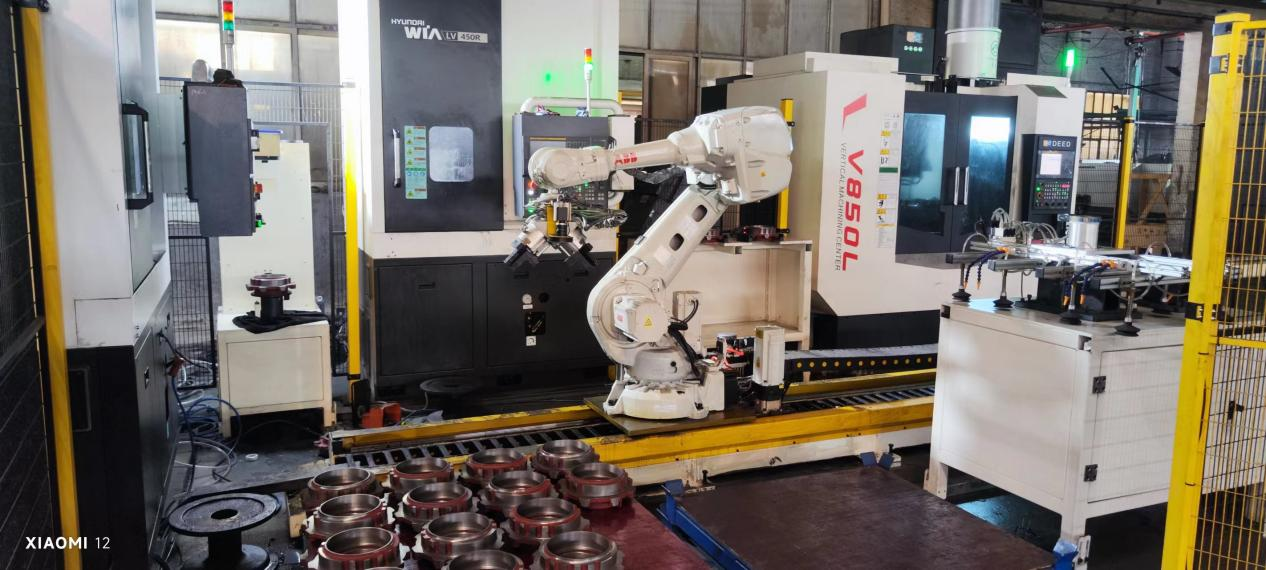
ဒီနေ့ ကျွန်တော် မျှဝေချင်တဲ့ ကိစ္စကတော့ bearing base standing plus project ပါ။ ဒီ project မှာ handling robot နဲ့ ground rail ကို အသုံးပြုထားပြီး automatic stacking, automatic alignment တွေကို ပြီးမြောက်အောင် visual system ကို အသုံးပြုထားကာ car standing plus machine tool processing ရဲ့ automatic loading and unloading တွေကို ပြီးမြောက်အောင် လုပ်ဆောင်ပေးပါတယ်။
စီမံကိန်းအခက်အခဲများworkpiece ပစ္စည်းကို bracket တစ်ခုလုံးကို လက်ဖြင့်နေရာချထားပြီး၊ တစ်ခုချင်းစီတွင် အလွှာ ၅-၈ ခုပါရှိပြီး၊ workpiece ၏ ဆွေမျိုးအနေအထားနှင့် ထောင့်ကို ပုံသေမထားပါ၊ ဒေါင်လိုက်စက်ကိရိယာသည် ထောင့်တူညီကြောင်းသေချာစေသည်။
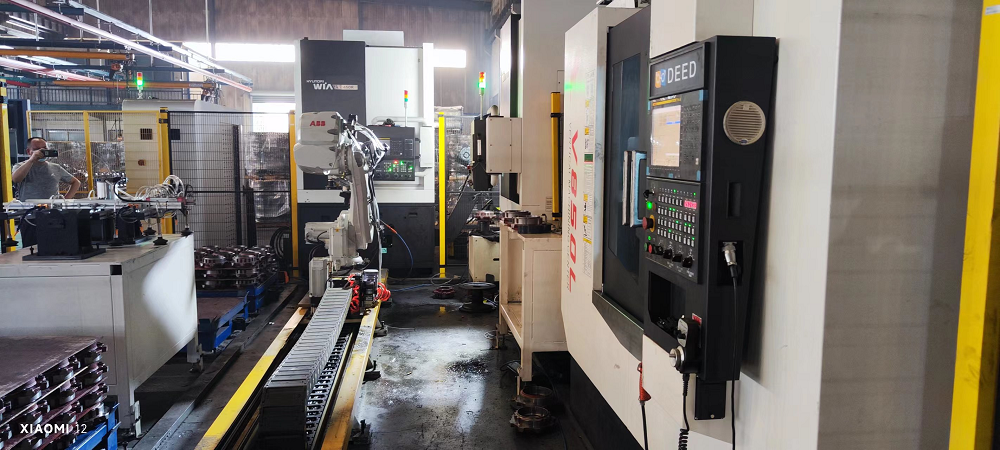
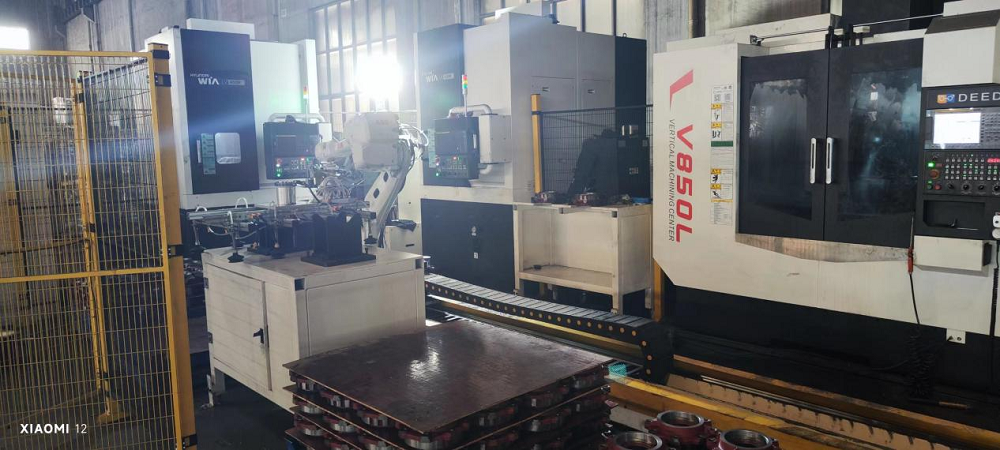
စီမံကိန်းရဲ့ အထူးခြားဆုံးအချက်ကတော့-စက်ရုပ်၏ တင်ဆောင်သည့်နေရာသည် ထောက်ပံ့ပစ္စည်းတစ်ခုလုံးကို ကြမ်းကြမ်းတမ်းတမ်း နေရာချထားရန်အတွက် ဗန်းကန့်သတ်ချက်ကိရိယာကို အသုံးပြုသည်။ စက်ရုပ်လက်ကိုင်၏ ရှေ့ဘက်အဆုံးတွင် 2D မြင်ကွင်းစနစ်ကို ထည့်သွင်းထားပြီး ၎င်းသည် ဗန်းအတွင်းရှိ ပစ္စည်းအလယ်ဗဟိုကို အလိုအလျောက်ရှာဖွေပြီး လှည်းအတွက် ပစ္စည်းကို ဆုပ်ကိုင်နိုင်သည်။ ဒေါင်လိုက်ယာဉ်လုပ်ငန်းစဉ်၏ နောက်ဘက်အဆုံးတွင် 2D မြင်ကွင်းစနစ်နှင့် servo turntable ကိရိယာကို ထည့်သွင်းပြီး အလုပ်၏ထောင့်ကို ပြင်ဆင်ကာ ပစ္စည်းများကို ဒေါင်လိုက်သို့ ထည့်ပါ။ မြင်ကွင်းစနစ်နှင့် servo ထိန်းချုပ်မှုစနစ်တို့၏ ပူးပေါင်းဆောင်ရွက်မှုမှတစ်ဆင့် စက်၏တိကျမှုကို ရရှိသည်။
ပို့စ်တင်ချိန်: ၂၀၂၃ ခုနှစ်၊ ဒီဇင်ဘာလ ၂၁ ရက်


